
Do bezpłatnej dostawy brakuje -,--
Podsumowanie zamówienia
Suma Netto 0,00 zł
Suma Brutto 0,00 zł
Cena uwzględnia rabaty
Skanery 3D LiDAR 3DMakerpro Eagle, Raven i Hawk – profesjonalne systemy pomiarowe dla geodezji, budownictwa, architektury i inżynierii terenowej
2026-10-15 20:18:00
Dla geodety, architekta czy inżyniera terenowego najważniejsza jest jednak nie sama liczba punktów rejestrowanych przez urządzenie. Liczy się jakość geometryczna danych, kontrola błędów, powtarzalność pomiarowa, możliwość georeferencji oraz przydatność chmury punktów w dalszym procesie projektowym.
Rodzina skanerów LiDAR 3DMakerpro obejmuje trzy odrębne systemy mobilnego mapowania: Raven, Eagle oraz Hawk.
Raven – mobilność i wydajność codziennych pomiarów
Eagle – zasięg, dokładna dokumentacja wizualna i georeferencja RTK
Hawk – wyższa wydajność rejestracji i odporność terenowa
Urządzenia te wykorzystują technologię laserową LiDAR oraz algorytmy SLAM, dzięki którym możliwe jest rejestrowanie otoczenia podczas przemieszczania się operatora. Każdy model ma jednak inną charakterystykę optyczną, wydajność pomiarową i zestaw możliwości. W niniejszym opracowaniu wyjaśniamy szczegółowo, czym różnią się poszczególne urządzenia i ich konfiguracje, jakie ograniczenia trzeba uwzględnić podczas pomiarów oraz który skaner 3D LiDAR najlepiej odpowiada wymaganiom poszczególnych branż zawodowych.
Spis treści
- Mobilny LiDAR i SLAM – zasada działania oraz znaczenie dla pomiarów
- 3DMakerpro Raven – warianty Standard, Max i Max RTK
- 3DMakerpro Eagle – warianty Standard, Max, Standard + RTK i Max + RTK
- 3DMakerpro Hawk – profesjonalny LiDAR do wymagających warunków
- Porównanie techniczne Eagle, Raven i Hawk
- RTK, SLAM i georeferencja – dokładność pomiaru a dokładność pozycjonowania
- Zastosowania branżowe – rekomendacje dla geodetów, budowlańców, architektów i geologów
- Prawidłowa metodyka skanowania i opracowania danych
- Oprogramowanie, formaty eksportu i kompatybilność z CAD/BIM/GIS
- Wybór sprzętu, krajowe wsparcie techniczne i podsumowanie
1. Mobilny LiDAR i SLAM – technologia dla nowoczesnych pomiarów przestrzennych
Podstawą działania skanerów Raven, Eagle i Hawk jest LiDAR (Light Detection and Ranging) – technologia pozwalająca wyznaczać odległości do powierzchni na podstawie promieniowania laserowego. Urządzenia wykorzystują laser o długości fali 905 nm, rejestrując punkty reprezentujące otaczającą przestrzeń. W odróżnieniu od klasycznych skanerów stacjonarnych, które wykonują pomiary z kolejnych stanowisk, mobilne systemy LiDAR mogą gromadzić dane w czasie ruchu operatora.
Jak działa SLAM?
SLAM (Simultaneous Localization and Mapping) oznacza jednoczesną lokalizację urządzenia i tworzenie mapy otoczenia. Algorytm analizuje dane z kolejnych pomiarów i estymuje przemieszczanie się skanera względem wcześniej zarejestrowanych powierzchni.
Rejestracja odległości LiDAR
Zaletą technologii SLAM jest możliwość szybkiego pozyskania dużej ilości danych podczas przejścia przez obiekt, bez konieczności ustawiania skanera na wielu odrębnych stanowiskach. Ma to szczególne znaczenie przy pomiarach korytarzy, pomieszczeń, schodów, hal, tuneli i instalacji. Nie oznacza to jednak całkowitego wyeliminowania błędów pomiarowych.
Trzy podstawowe źródła błędów pomiarowych
- Błąd pomiaru odległości LiDAR – zależny od parametrów czujnika, odległości, kąta padania wiązki i właściwości powierzchni.
- Błąd estymacji trajektorii SLAM – wynikający z narastania niepewności podczas przemieszczania urządzenia.
- Błąd georeferencji – związany z przypisaniem chmury punktów do zewnętrznego układu współrzędnych.
Dlaczego to ważne dla geodety?
Chmura punktów pozyskana mobilnym systemem LiDAR może być bardzo dobrym materiałem do inwentaryzacji i projektowania. W przypadku pomiarów wymagających określonej dokładności urzędowej lub kontraktowej konieczna jest jednak niezależna kontrola poprawności wyników. Mobilny LiDAR nie zastępuje automatycznie tachimetru, odbiornika GNSS ani skanera metrologicznego. Stanowi dodatkowe narzędzie pomiarowe, którego przydatność należy oceniać w odniesieniu do konkretnego zadania i wymaganego standardu dokładności.
2. 3DMakerpro Raven – lekki system LiDAR do codziennej pracy terenowej
Raven to mobilny skaner laserowy zaprojektowany z myślą o użytkownikach, którzy potrzebują sprawnego pozyskiwania danych przestrzennych bez rozbudowanej organizacji stanowiska pomiarowego. Jego atutami są niewielka masa, ergonomiczna konstrukcja, stosunkowo długi czas pracy na akumulatorze oraz możliwość rozbudowy o system rejestracji obrazu i georeferencję.
Parametry techniczne Raven
|
Parametr |
Wartość |
|
Technologia |
LiDAR 905 nm, SLAM |
|
Dokładność deklarowana przy 10 m |
20 mm |
|
Dokładność deklarowana przy 20 m |
30 mm |
|
Dokładność deklarowana przy 40 m |
50 mm |
|
Promień skanowania |
40 m przy 10% reflektancji; 50 m przy 80% |
|
Maksymalny zakres pomiarowy |
80–100 m |
|
Pole widzenia |
360° poziomo × 40° pionowo |
|
Częstotliwość rejestracji |
150 000 punktów/s |
|
Kamerowy system RGB |
1 × 12 MP lub 2 × 12 MP |
|
Wyświetlacz |
3,9 cala AMOLED |
|
Akumulator uchwytu |
12 000 mAh |
|
Deklarowany czas pracy |
Do 2 godzin |
|
Masa |
Około 1,1 kg |
Dane według dokumentacji producenta.
Jak interpretować parametry Raven?
Częstotliwość 150 000 punktów na sekundę pozwala rejestrować otoczenie podczas płynnego przemieszczania urządzenia. Pole widzenia 360° w płaszczyźnie poziomej oznacza możliwość zbierania danych wokół operatora, bez konieczności ręcznego kierowania skanera w każdą stronę. Pionowe pole widzenia 40° wymaga natomiast świadomego prowadzenia urządzenia podczas rejestracji wysokich elewacji, stropów, konstrukcji dachowych i obiektów znacznie różniących się wysokością. Raven umożliwia tworzenie chmur punktów pomieszczeń, korytarzy, małych i średnich budynków, instalacji oraz wybranych obszarów terenowych.
Raven Standard – konfiguracja podstawowa
Wariant Standard wyposażony jest w pojedynczą kamerę 12 MP. To rozwiązanie dla użytkowników, których podstawowym celem jest pozyskiwanie danych geometrycznych, a odwzorowanie wizualne stanowi funkcję uzupełniającą.
Główne zastosowania:
- pomiary inwentaryzacyjne wnętrz,
- dokumentacja pomieszczeń technicznych,
- skanowanie niewielkich obiektów budowlanych,
- przygotowanie podkładów do projektowania,
- dokumentowanie stanu istniejącego instalacji,
- dydaktyka w zakresie geodezji i modelowania przestrzennego.
Raven Max – rozszerzona dokumentacja wizualna
Wariant Max posiada dwie kamery 12 MP.Rozbudowa systemu kamer poprawia możliwości rejestracji wizualnej i kolorowania chmury punktów. Nie zmienia jednak podstawowej dokładności dalmierza laserowego. Raven Max warto rozważyć szczególnie przy dokumentacji architektonicznej, inwentaryzacji wnętrz, pracach projektowych oraz tworzeniu modeli, w których identyfikacja elementów na podstawie tekstury jest istotna.
Raven Max RTK – rozszerzenie o pozycjonowanie satelitarne
Wariant Raven Max RTK przewiduje współpracę z dedykowanym modułem RTK. Dzięki temu możliwe jest wykorzystanie korekt GNSS do pozycjonowania danych w odniesieniu do zewnętrznego układu współrzędnych. Funkcja ma szczególne znaczenie w pracy geodetów, inżynierów terenowych i specjalistów zajmujących się dokumentacją infrastruktury. RTK nie zastępuje jednak samego pomiaru LiDAR ani algorytmu SLAM. Stanowi źródło dodatkowych informacji o położeniu, które mogą ograniczać błędy trajektorii i ułatwiać georeferencję.
|
Konfiguracja Raven |
Kamery RGB |
RTK |
Najbardziej uzasadnione wykorzystanie |
|
Raven Standard |
1 × 12 MP |
Nie w standardzie wariantu |
Podstawowe inwentaryzacje geometryczne |
|
Raven Max |
2 × 12 MP |
Nie w standardzie wariantu |
Dokumentacja przestrzenna z lepszą teksturą |
|
Raven Max RTK |
2 × 12 MP |
Obsługa zestawu RTK |
Inwentaryzacje terenowe wymagające georeferencji |
Dla kogo Raven będzie właściwym rozwiązaniem?
Raven jest szczególnie interesujący dla małych i średnich firm wykonujących powtarzalne prace terenowe, dla zespołów inwentaryzacyjnych oraz pracowni projektowych. Jego największą zaletą jest połączenie mobilności i funkcjonalności pomiarowej z możliwością rozszerzenia systemu. Rekomendacja: Raven Standard do zadań geometrycznych niewymagających rozbudowanej tekstury, Raven Max do architektury i dokumentacji wizualnej, a Raven Max RTK do prac terenowych, w których istotne jest powiązanie danych przestrzennych z zewnętrznym układem odniesienia.
3. 3DMakerpro Eagle – zaawansowany LiDAR do architektury, geodezji i dokumentacji przestrzennej
Eagle to system mobilnego skanowania laserowego łączący duży zasięg pomiarowy z rozbudowanymi możliwościami rejestracji obrazu. W porównaniu z Raven oferuje większą częstotliwość pozyskiwania punktów, szersze pionowe pole widzenia oraz bardziej zaawansowany system kamer. Jest przeznaczony zarówno do klasycznej dokumentacji geometrycznej, jak i do projektów, w których duże znaczenie ma wizualne odwzorowanie otoczenia.
Parametry techniczne Eagle
|
Parametr |
Wartość |
|
Technologia |
LiDAR 905 nm, SLAM |
|
Dokładność deklarowana przy 10 m |
20 mm |
|
Dokładność deklarowana przy 20 m |
30 mm |
|
Dokładność deklarowana przy 40 m |
50 mm |
|
Promień skanowania |
40–70 m, zależnie od reflektancji |
|
Maksymalny zakres pomiarowy |
80–140 m |
|
Pole widzenia |
360° × 59° |
|
Częstotliwość rejestracji |
200 000 punktów/s |
|
System kamer |
1 × 48 MP lub 4 × 48 MP |
|
Obrazowanie |
Panoramy do 8K, obsługa HDR |
|
Wyświetlacz |
3,5 cala |
|
Akumulator |
12 000 mAh |
|
Deklarowany czas pracy |
Do 1 godziny |
|
Masa |
Około 1,5 kg |
Dlaczego Eagle jest interesujący dla geodetów i architektów?
Jedną z istotnych różnic względem Raven jest pionowe pole widzenia wynoszące 59°. Pozwala ono efektywniej rejestrować wyższe elementy otoczenia, takie jak ściany, elewacje, konstrukcje stalowe, stropy czy fragmenty obiektów inżynierskich. Równie istotna jest możliwość rejestracji obrazu za pomocą kamer 48 MP. W zastosowaniach architektonicznych kolorowa chmura punktów ułatwia rozpoznawanie materiałów, instalacji, otworów, elementów konstrukcyjnych i wyposażenia. Dzięki temu dane mogą być użyteczne nie tylko podczas pomiarów, lecz także na etapie analizy stanu istniejącego, uzgodnień projektowych i dokumentacji fotograficznej.
Eagle Standard – kamera 48 MP i rozbudowane możliwości geometryczne
Eagle Standard wykorzystuje jedną kamerę typu fisheye o rozdzielczości 48 MP. W tej konfiguracji zachowuje parametry laserowe rodziny Eagle, w tym zasięg do 140 m i częstotliwość rejestracji 200 000 punktów na sekundę. Stanowi racjonalny wybór, gdy podstawowym celem jest pomiar geometrii przestrzeni, a rejestracja obrazu ma charakter wspomagający. Zastosowania obejmują inwentaryzacje budynków, dokumentację konstrukcji, pomiary instalacji i skanowanie obiektów infrastrukturalnych.
Eagle Max – system czterech kamer 48 MP
Eagle Max wyposażono w cztery kamery 48 MP. W porównaniu z wersją Standard taka konfiguracja pozwala uzyskać bardziej kompletną dokumentację wizualną skanowanej przestrzeni. Rozbudowany zestaw kamer ma znaczenie podczas skanowania wnętrz o dużym zróżnicowaniu materiałowym, elewacji, zabytków oraz obiektów przeznaczonych do wizualizacji i prezentacji cyfrowej. Warto jednak podkreślić, że dodatkowe kamery nie zwiększają automatycznie dokładności laserowego pomiaru odległości. Zwiększają przede wszystkim możliwości obrazowania i teksturowania danych.
Eagle Standard + RTK – geometria i georeferencja
Eagle może być wyposażony w dedykowany moduł RTK. W tej konfiguracji system łączy skanowanie laserowe z pozycjonowaniem GNSS wspieranym korektami różnicowymi. Jest to szczególnie istotne w pracach związanych z dokumentacją infrastruktury, zewnętrznych części budynków, terenów inwestycyjnych i obiektów wymagających osadzenia danych w określonym układzie współrzędnych. Według producenta moduł RTK może zapewniać bezwzględne pozycjonowanie danych z dokładnością rzędu 1–3 cm w odpowiednich warunkach. Nie oznacza to jednak gwarancji takiej dokładności każdego punktu chmury, zwłaszcza we wnętrzach, w pobliżu wysokiej zabudowy lub przy ograniczonej widoczności satelitów.
Eagle Max + RTK – zaawansowana dokumentacja przestrzenna
Jest to najbardziej rozbudowana konfiguracja Eagle, łącząca system czterech kamer z możliwością georeferencji RTK. Szczególnie dobrze odpowiada potrzebom:
- firm geodezyjnych realizujących inwentaryzacje przestrzenne,
- zespołów BIM i Scan-to-BIM,
- biur architektonicznych opracowujących dokumentację istniejących obiektów,
- firm budowlanych dokumentujących postęp prac,
- instytucji zajmujących się cyfrową dokumentacją zabytków,
- zespołów realizujących cyfrowe bliźniaki infrastruktury.
|
Konfiguracja |
Kamery |
Moduł RTK |
Charakterystyka |
|
Eagle Standard |
1 × 48 MP |
Opcjonalny |
Rejestracja geometrii i podstawowa dokumentacja RGB |
|
Eagle Max |
4 × 48 MP |
Opcjonalny |
Rozbudowane odwzorowanie wizualne |
|
Eagle Standard + RTK |
1 × 48 MP |
W zestawie RTK |
Geometria i georeferencja |
|
Eagle Max + RTK |
4 × 48 MP |
W zestawie RTK |
Georeferencja i rozbudowana dokumentacja wizualna |
Kiedy wybrać Eagle zamiast Raven?
Eagle ma przewagę funkcjonalną wtedy, gdy wymagane są większy zasięg, szersze pole widzenia i bardziej rozbudowane obrazowanie przestrzeni. Raven może być korzystniejszy w codziennej pracy, gdy decydują niska masa, dłuższy czas pracy na akumulatorze i ekonomika realizacji mniejszych projektów. W obu przypadkach deklarowana dokładność przy 10 m wynosi 20 mm, dlatego wyższa cena Eagle nie powinna być uzasadniana samą poprawą tego parametru.
4. 3DMakerpro Hawk – profesjonalny LiDAR do intensywnych prac terenowych
Hawk reprezentuje odmienny kierunek rozwoju skanerów 3DMakerpro. Priorytetem jest tutaj zwiększenie częstotliwości rejestracji danych, poprawa stabilności śledzenia, wyższa odporność środowiskowa i efektywność pracy poza standardowym stanowiskiem. System wykorzystuje hybrydowy układ LiDAR, rozbudowaną optykę oraz dodatkowe śledzenie w bliskiej podczerwieni.
Parametry techniczne Hawk
|
Parametr |
Wartość |
|
Technologia |
Hybrydowy LiDAR 905 nm |
|
Dokładność deklarowana przy 10 m |
15 mm |
|
Dokładność deklarowana przy 20 m |
30 mm |
|
Dokładność deklarowana przy 40 m |
50 mm |
|
Promień skanowania |
40–70 m |
|
Maksymalny zakres pomiarowy |
80–140 m |
|
Pole widzenia |
360° × 63,5° |
|
Częstotliwość rejestracji |
480 000 punktów/s |
|
Kamery RGB |
2 × 13 MP, matryce 1 cal |
|
Wspomaganie śledzenia |
System NIR |
|
Ochrona obudowy |
IP65 |
|
Wyświetlacz |
3,9 cala AMOLED |
|
Akumulator |
12 000 mAh, wymienny uchwyt |
|
Deklarowany czas pracy |
Do 1 godziny |
|
Masa |
Około 900 g |
Częstotliwość 480 000 punktów/s – co oznacza w praktyce?
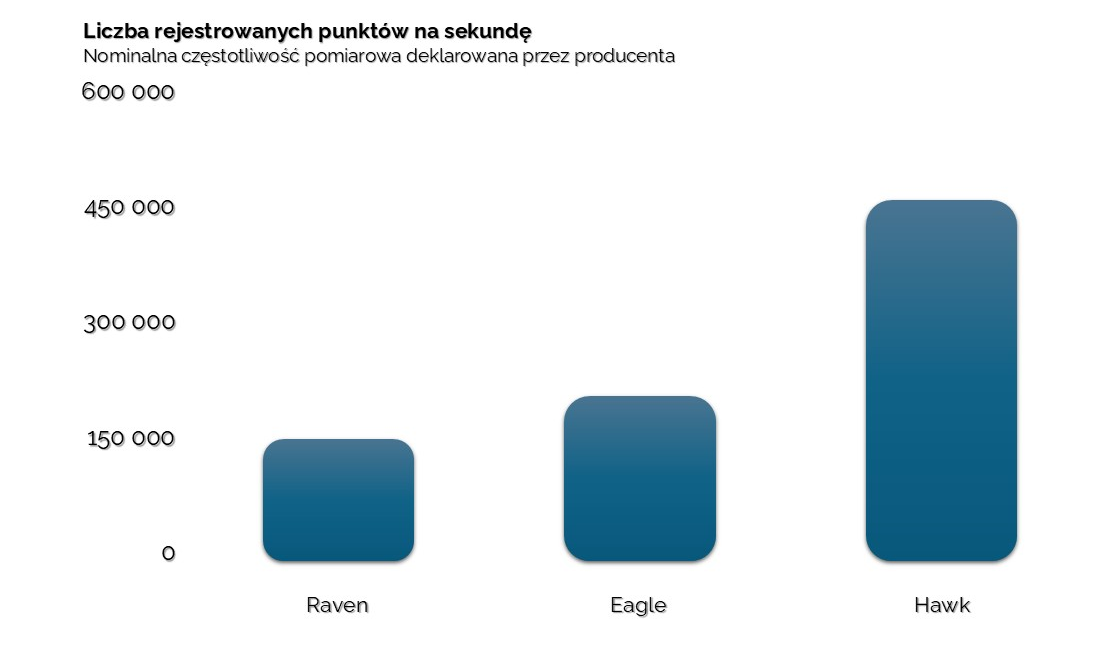
Hawk rejestruje nominalnie ponad dwa razy więcej punktów na sekundę niż Eagle i ponad trzy razy więcej niż Raven. Może to być szczególnie korzystne podczas pracy z rozbudowanymi instalacjami, elementami konstrukcyjnymi i powierzchniami zawierającymi liczne szczegóły geometryczne. Większa częstotliwość rejestracji pozwala pozyskiwać więcej obserwacji podczas ruchu skanera. Należy jednak pamiętać, że liczba punktów na sekundę nie jest tym samym co dokładność ani końcowa gęstość chmury na konkretnej powierzchni. Na tę ostatnią wpływają również odległość, prędkość przemieszczania się operatora i geometria wiązki.
Rozbudowany system śledzenia NIR
Hawk posiada dodatkowy układ wizualnego śledzenia w bliskiej podczerwieni. Ma on wspomagać estymację położenia urządzenia, szczególnie w sytuacjach, w których podstawowy algorytm SLAM może mieć trudności z rozpoznawaniem otoczenia. Przykładem są przestrzenie z powtarzalnymi elementami konstrukcyjnymi, częściowo jednolitą geometrią czy wymagającymi warunkami oświetlenia. Układ NIR nie eliminuje wszystkich problemów lokalizacji, ale stanowi dodatkowe źródło informacji wspierające proces rekonstrukcji trajektorii.
IP65 – odporność ważna w praktyce terenowej
Obudowa Hawk posiada klasę ochrony IP65.
Wymienny akumulator – ciągłość pracy terenowej
Hawk wykorzystuje wymienny uchwyt akumulatorowy o pojemności 12 000 mAh i obsługuje szybkie ładowanie 65 W. Możliwość wymiany zestawu zasilania ogranicza konieczność przerywania pracy w celu naładowania urządzenia. W przypadku pomiarów rozległych hal, instalacji i terenów przemysłowych może to mieć duże znaczenie organizacyjne.
Kamery 1-calowe – dokumentacja wizualna w trudniejszych warunkach
Hawk wyposażono w dwie kamery 13 MP z matrycami 1-calowymi. Większa powierzchnia przetwornika może poprawiać rejestrację obrazu w słabszym oświetleniu, choć końcowa jakość tekstur zależy także od obiektywu, ekspozycji, przetwarzania obrazu i warunków sceny. Dodatkowy układ NIR wspiera śledzenie położenia.
Konfiguracje Hawk – co jest standardem, a co rozszerzeniem?
W aktualnie opublikowanej specyfikacji producent prezentuje Hawk jako zasadniczo jeden model sprzętowy, z możliwością doboru akcesoriów, sposobu mocowania i zasilania. Nie znalazłem potwierdzonego oficjalnego podziału Hawk na warianty Standard, Max i Max RTK analogiczne do Raven. Dlatego warto rozdzielać następujące konfiguracje użytkowe, zamiast tworzyć nazwy nieistniejących wersji fabrycznych:
|
Konfiguracja robocza |
Wyposażenie lub organizacja pracy |
Przeznaczenie |
|
Hawk ręczny |
Skaner z uchwytem akumulatorowym |
Instalacje, hale, obiekty przemysłowe |
|
Hawk ze statywem |
Kompatybilne mocowanie |
Rejestracja z określonych stanowisk |
|
Hawk z zestawem mobilnym |
Uchwyt plecakowy lub odpowiednia platforma |
Ciągłe mapowanie przestrzeni |
|
Hawk z zapasowym zasilaniem |
Dodatkowy uchwyt akumulatorowy |
Dłuższe sesje terenowe |
|
Hawk z zewnętrzną georeferencją |
Pomiar punktów kontrolnych i transformacja danych |
Projekty wymagające układu współrzędnych |
W aktualnej dokumentacji nie należy przypisywać Hawk fabrycznego modułu RTK, o ile nie zostanie on potwierdzony dla konkretnej konfiguracji producenta.
Kto najbardziej skorzysta z Hawk?
Hawk jest szczególnie interesujący dla:
- firm wykonujących dokumentację rozbudowanych instalacji przemysłowych,
- inżynierów realizujących pomiary w trudnych warunkach środowiskowych,
- zespołów zajmujących się infrastrukturą techniczną,
- wykonawców inwentaryzacji konstrukcji stalowych,
- przedsiębiorstw prowadzących pomiary rozległych obiektów budowlanych,
- specjalistów opracowujących cyfrowe modele istniejących zakładów produkcyjnych.
5. Porównanie techniczne 3DMakerpro Raven, Eagle i Hawk
Poniższe zestawienie obejmuje najważniejsze parametry wpływające na możliwości praktycznego wykorzystania systemów.
Tabela porównawcza skanerów LiDAR
|
Parametr |
Raven |
Eagle |
Hawk |
|
Technologia |
LiDAR + SLAM |
LiDAR + SLAM |
Hybrydowy LiDAR + SLAM |
|
Laser |
905 nm |
905 nm |
905 nm |
|
Dokładność przy 10 m |
20 mm |
20 mm |
15 mm |
|
Dokładność przy 20 m |
30 mm |
30 mm |
30 mm |
|
Dokładność przy 40 m |
50 mm |
50 mm |
50 mm |
|
Maks. zakres pomiarowy |
80–100 m |
80–140 m |
80–140 m |
|
Pole widzenia |
360° × 40° |
360° × 59° |
360° × 63,5° |
|
Punkty na sekundę |
150 000 |
200 000 |
480 000 |
|
Kamery |
1 lub 2 × 12 MP |
1 lub 4 × 48 MP |
2 × 13 MP, 1 cal |
|
HDR |
Nie |
Tak |
Tak |
|
RTK |
Max RTK |
Opcjonalny moduł |
Brak potwierdzonego modułu fabrycznego |
|
Wyświetlacz |
3,9″ AMOLED |
3,5″ |
3,9″ AMOLED |
|
Czas pracy |
Do 2 h |
Do 1 h |
Do 1 h |
|
Masa |
1,1 kg |
1,5 kg |
0,9 kg |
|
Odporność IP65 |
Niepotwierdzona |
Niepotwierdzona |
Tak |
Źródło: specyfikacje producenta 3DMakerpro. Dokładności odnoszą się do deklarowanych warunków pomiarowych, a zakres pomiarowy nie oznacza gwarantowanej skutecznej odległości dla każdej powierzchni.
Wydajność rejestracji danych – porównanie
Porównanie pola widzenia
Raven 40° pionowo
Wszystkie trzy skanery mają poziome pole widzenia 360°. Różnią się pionowym zakresem obserwacji. Szerokie pionowe pole widzenia Hawk i Eagle może ułatwiać jednoczesne rejestrowanie podłóg, ścian, sufitów i wysokich konstrukcji. Nie eliminuje jednak martwych pól wynikających z przesłonięć geometrycznych.
6. RTK, SLAM i georeferencja – co trzeba wiedzieć przed rozpoczęciem pomiarów?
Dla geodetów i inżynierów terenowych jednym z najistotniejszych zagadnień jest rozróżnienie między dokładnością wewnętrzną chmury punktów a dokładnością jej położenia w zewnętrznym układzie współrzędnych.
Co daje RTK?
RTK, czyli Real-Time Kinematic, jest techniką precyzyjnego pozycjonowania GNSS wykorzystującą obserwacje fazowe oraz korekty pochodzące ze stacji referencyjnych lub odbiornika bazowego. W połączeniu z mobilnym LiDAR może wspierać określanie położenia skanera, nadawanie danych współrzędnych w globalnym lub lokalnym układzie oraz ograniczanie błędów narastających podczas dłuższych przejść pomiarowych.
Gdzie RTK ma największą wartość?
W otwartej przestrzeni, gdzie dostępna jest dobra widoczność satelitów, RTK może znacząco ułatwiać powiązanie skanu z układem odniesienia.
RTK a geodezyjna dokładność końcowego opracowania
Jeżeli celem jest sporządzenie dokumentacji wymagającej określonej dokładności, należy wykonać niezależną kontrolę pomiarową.
Przykładowy proces może obejmować:
- Założenie i pomiar punktów kontrolnych metodą GNSS lub tachimetryczną.
- Skanowanie LiDAR w odpowiednio zaplanowanych trajektoriach.
- Opracowanie i wyrównanie danych.
- Georeferencję chmury punktów.
- Porównanie wyników z niezależnymi punktami kontrolnymi.
- Ocenę odchyłek oraz udokumentowanie osiągniętej dokładności.
7. Który skaner LiDAR do jakiej branży? Rekomendacje inżynierskie
Geodezja i pomiary terenowe
Dla geodety kluczowe są jakość geometryczna chmury, kontrola trajektorii i możliwość osadzenia danych w wymaganym układzie współrzędnych. Rekomendowane konfiguracje: Eagle Standard + RTK, Eagle Max + RTK lub Raven Max RTK.
Eagle jest szczególnie interesujący przy bardziej rozbudowanych projektach, w których potrzebne są większy zasięg oraz szersze pole widzenia.
Raven Max RTK warto rozważyć w mniejszych zespołach pomiarowych, gdzie ważna jest mobilność i codzienna realizacja powtarzalnych zleceń.
W żadnym przypadku nie należy zakładać automatycznej zgodności danych z wymaganiami konkretnego opracowania geodezyjnego bez oceny dokładności i procedury pomiarowej.
Budownictwo i inwentaryzacje powykonawcze
W branży budowlanej mobilny LiDAR sprawdza się przy dokumentowaniu stanu istniejącego, inwentaryzacji pomieszczeń, rejestrowaniu instalacji i porównywaniu obiektu z dokumentacją projektową. Rekomendowane modele: Raven Max, Eagle Standard lub Hawk. Raven Max dobrze odpowiada potrzebom szybkiej dokumentacji pomieszczeń i niewielkich budynków. Eagle jest właściwym kandydatem do większych obiektów wymagających szerszego pola widzenia i dokumentacji fotograficznej. Hawk warto uwzględnić w projektach przemysłowych i na placach budowy, gdzie zapylenie, warunki pracy i gęstość pozyskiwanych danych stanowią ważne kryteria.
Architektura, renowacje i Scan-to-BIM
W architekturze skanowanie 3D pozwala przygotowywać cyfrową dokumentację istniejących obiektów, analizować ich geometrię i pozyskiwać dane do projektowania przebudów. Szczególnie wartościowe są chmury punktów zawierające zarówno dane geometryczne, jak i informacje o wyglądzie powierzchni. Rekomendacja: Eagle Max, ewentualnie Eagle Max + RTK w projektach wymagających georeferencji.
Cztery kamery 48 MP mogą stanowić istotną zaletę podczas dokumentowania elewacji, wnętrz zabytkowych i obiektów architektonicznych o zróżnicowanych materiałach. Do mniejszych inwentaryzacji wnętrz Raven Max może zapewnić wystarczający zakres funkcjonalny. Ważne zastrzeżenie: skan LiDAR nie jest gotowym modelem BIM. Konwersja chmury punktów do modelu parametrycznego wymaga osobnego procesu modelowania.
Geologia, geotechnika i dokumentacja terenowa
Geolodzy i inżynierowie geotechnicy mogą wykorzystywać mobilny LiDAR do dokumentowania odsłonięć, skarp, ścian skalnych, wyrobisk oraz zmian geometrii terenu. Rekomendacja: Eagle z RTK lub Hawk, zależnie od warunków i celu projektu. Eagle z RTK będzie interesujący w projektach obejmujących otwarte tereny, gdzie istotne jest osadzenie pomiarów w układzie współrzędnych.
Hawk może być korzystniejszy podczas intensywnych pomiarów w zapylonym środowisku oraz przy skanowaniu bardziej złożonych powierzchni. Należy pamiętać, że mobilny system LiDAR nie przenika przez skały ani grunt. Rejestruje widoczną powierzchnię i nie zastępuje metod geofizycznych czy badań geotechnicznych. Gęsta roślinność, occlusion (przesłonięcia), powierzchnie mokre i niekorzystne kąty padania wiązki mogą utrudniać interpretację danych.
Przemysł, instalacje techniczne i zakłady produkcyjne
Digitalizacja zakładów przemysłowych wymaga skutecznego rejestrowania geometrii rurociągów, konstrukcji, maszyn, platform i ciągów komunikacyjnych.
Rekomendacja: Hawk, a dla projektów z naciskiem na dokumentację wizualną – Eagle Max.
Hawk ma przewagę funkcjonalną w zakresie wydajności rejestracji i odporności obudowy. Eagle Max oferuje rozbudowany system fotograficzny, użyteczny podczas identyfikacji elementów instalacji i tworzenia dokumentacji wizualnej.
W przypadku analiz kolizji wymagających wąskich tolerancji należy ocenić, czy dokładność wynikowej chmury jest wystarczająca. Samo użycie skanera LiDAR nie zapewnia możliwości wiarygodnego wykrywania wszystkich odchyłek milimetrowych.
Infrastruktura drogowa i przestrzeń publiczna
Dokumentowanie dróg, chodników, elementów oznakowania, infrastruktury miejskiej i otoczenia budynków może być realizowane z wykorzystaniem mobilnych systemów LiDAR. Rekomendacja: Eagle + RTK do mapowania z georeferencją, Hawk do wydajnego pozyskiwania danych. Odpowiednie akcesoria umożliwiają montaż wybranych skanerów na pojazdach lub innych platformach mobilnych.
Przy zastosowaniu takiej konfiguracji konieczna jest weryfikacja dopuszczalnej prędkości pracy, stabilności mocowania i dokładności całej trajektorii. Nie należy zakładać, że sama możliwość zamontowania skanera na samochodzie oznacza równoważność z wyspecjalizowanym, zintegrowanym systemem MMS przeznaczonym do profesjonalnych pomiarów drogowych.
Zestawienie rekomendacji branżowych
|
Branża / rodzaj zadania |
Model lub konfiguracja |
Najważniejsza przesłanka |
|
Geodezja terenowa |
Eagle Standard + RTK |
Zasięg, georeferencja |
|
Geodezja z dokumentacją wizualną |
Eagle Max + RTK |
Georeferencja i kamery 48 MP |
|
Mobilne pomiary mniejszych obiektów |
Raven Standard |
Mobilność, szybka rejestracja |
|
Inwentaryzacja wnętrz |
Raven Max |
Ergonomia, obrazowanie RGB |
|
Inwentaryzacja z GNSS |
Raven Max RTK |
Możliwość georeferencji |
|
Architektura i zabytki |
Eagle Max |
Rozbudowane teksturowanie |
|
Scan-to-BIM |
Eagle Max / Raven Max |
Dane geometryczne i wizualne |
|
Budownictwo przemysłowe |
Hawk |
Wydajność, IP65, NIR |
|
Instalacje technologiczne |
Hawk |
Gęstość danych i szerokie FOV |
|
Geologia terenowa |
Eagle + RTK / Hawk |
Georeferencja lub odporność |
|
Infrastruktura komunalna |
Eagle + RTK |
Dokumentacja przestrzenna |
|
Dokumentacja dużych hal |
Hawk / Eagle |
Skala obiektu i zakres danych |
Zestawienie ma charakter doradczy. Przy projektach z określonymi tolerancjami odbiorowymi ostateczny wybór powinien nastąpić po wykonaniu testu na reprezentatywnym obiekcie.
Jak prawidłowo przeprowadzić skanowanie LiDAR w terenie?
Nawet zaawansowany system nie zastąpi dobrze zaplanowanej metodyki pomiarowej. W profesjonalnym wdrożeniu rekomendowane jest stosowanie następującej procedury.
Etap 1. Określenie celu pomiaru
Etap 2. Zaplanowanie trajektorii
Etap 3. Zastosowanie punktów kontrolnych
Etap 4. Weryfikacja pokrycia powierzchni
Etap 5. Opracowanie danych i kontrola jakości
Etap 6. Przygotowanie dokumentacji
Oprogramowanie, przetwarzanie danych i integracja z CAD/BIM/GIS
Skanowanie jest pierwszym etapem procesu. Istotną część pracy stanowi przetworzenie danych na postać przydatną dla projektanta lub inżyniera. W systemach 3DMakerpro dostępne są funkcje przetwarzania chmur punktów, optymalizacji, kolorowania, tworzenia modeli siatkowych i wizualizacji przestrzennych. Raven obsługuje między innymi formaty LAS, PCD, PLY, OBJ, E57 i XYZ. W przypadku Eagle i Hawk producent wymienia także kolorowe chmury PLY, modele OBJ oraz dane do wizualizacji Gaussian Splatting. Zakres eksportu i obsługiwanych formatów należy sprawdzić dla aktualnej wersji oprogramowania i konkretnego modelu.
Chmura punktów a model BIM
Chmura punktów stanowi geometryczny zapis zaobserwowanych powierzchni. Nie zawiera automatycznie parametrycznych obiektów BIM, takich jak ściany, stropy, drzwi czy elementy instalacyjne. Przekształcenie chmury w model BIM wymaga identyfikacji obiektów, modelowania geometrii oraz przypisania odpowiednich atrybutów.
Gaussian Splatting – wizualizacja a pomiar
Wybrane rozwiązania 3DMakerpro obsługują technologię Gaussian Splatting, umożliwiającą tworzenie realistycznych reprezentacji wizualnych scen. Takie modele są użyteczne w prezentacjach, dokumentacji architektonicznej i wirtualnych spacerach. Nie należy jednak traktować ich jako automatycznego zamiennika zweryfikowanej chmury pomiarowej. W zastosowaniach geodezyjnych i inżynierskich konieczne jest zachowanie źródłowych danych geometrycznych.
Wymagania komputerowe
Przetwarzanie dużych chmur punktów może wymagać wydajnego komputera. Zalecenia producenta dla Raven i Hawk obejmują konfiguracje oparte na procesorze klasy Intel Core i7, 64 GB RAM i odpowiedniej karcie graficznej. Niektóre funkcje wizualizacyjne wymagają procesora graficznego NVIDIA.
W przypadku większych projektów należy przewidzieć także pojemną i szybką przestrzeń dyskową oraz procedurę tworzenia kopii bezpieczeństwa danych pomiarowych.
Bezpieczne wdrożenie – krajowa dystrybucja i wsparcie techniczne
Zakup profesjonalnego systemu LiDAR powinien obejmować znacznie więcej niż samo urządzenie. Równie istotne są dobór konfiguracji, kompatybilność oprogramowania, przygotowanie procesu pomiarowego oraz możliwość uzyskania pomocy technicznej. Sklepmultimedia.eu, COPYSERVICE i VISION DISTRIBUTION stanowią zaplecze handlowo-techniczne, z którym można skonsultować dobór skanerów 3DMakerpro do zastosowań zawodowych. Dla klientów instytucjonalnych i biznesowych szczególne znaczenie mają możliwość uzyskania krajowej dokumentacji sprzedażowej, ustalenie warunków gwarancyjnych oraz dostęp do pomocy w zakresie konfiguracji sprzętu.
W przypadku specjalistycznych systemów Raven, Eagle i Hawk warto przed zakupem uzgodnić:
- zakres wyposażenia wybranego wariantu, w szczególności modułu RTK,
- zgodność oprogramowania z wykorzystywanymi narzędziami CAD, BIM i GIS,
- dostępność szkoleń oraz wsparcia wdrożeniowego,
- warunki serwisu i gwarancji,
- możliwość wykonania pomiaru testowego na rzeczywistym obiekcie.
Podsumowanie – Raven, Eagle czy Hawk?
Trzy rodziny skanerów LiDAR 3DMakerpro odpowiadają na różne potrzeby zawodowych użytkowników.
Raven – do sprawnej, mobilnej inwentaryzacji
Eagle – do rozbudowanej dokumentacji przestrzennej
Hawk – do intensywnych prac terenowych i przemysłowych
Nie istnieje jeden model optymalny dla wszystkich zastosowań. Wybór skanera LiDAR należy oprzeć na wymaganiach projektu, a nie wyłącznie na najwyższym parametrze w specyfikacji. Istotne są skala obiektu, oczekiwana dokładność, dostępność GNSS, warunki terenowe i sposób wykorzystania danych. Dobrze dobrane urządzenie, wsparte prawidłową metodyką pomiarową i kontrolą jakości, może usprawnić pracę geodetów, inżynierów, projektantów i zespołów dokumentacyjnych.
Dobierz skaner LiDAR do swoich projektów pomiarowych
Pracujesz w geodezji, budownictwie, architekturze, geologii lub przemyśle i planujesz wdrożenie mobilnego skanowania laserowego? Skontaktuj się z zespołem sklepmultimedia.eu, aby porównać konfiguracje Raven, Eagle i Hawk oraz dobrać system do rzeczywistych wymagań pomiarowych. Możesz zapytać o ofertę cenową, wyposażenie RTK, prezentację urządzenia i możliwość przeprowadzenia próbnego skanowania obiektu.
+48 62 501 01 02
Zapytaj o konfigurację i wycenę